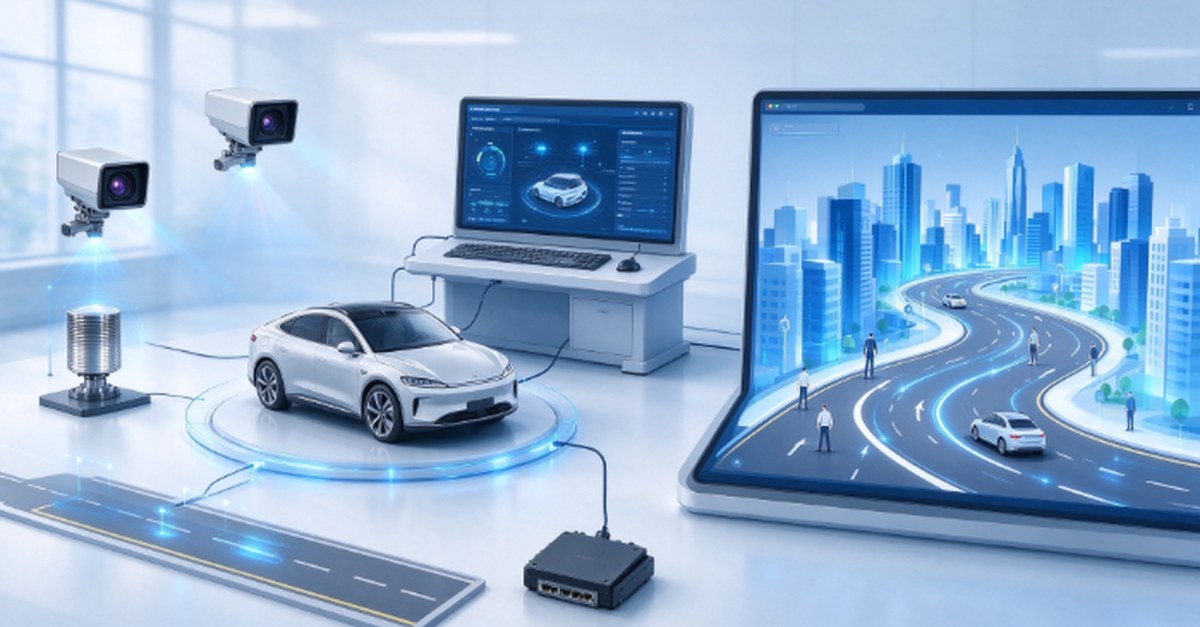
智能网联汽车这门课有个尴尬:最该练的东西,恰恰在实车上练不了。极端工况不能造,传感器标定需要场地和参照物,多车冲突场景要凑车凑人,ADAS 故障诊断则要把系统调坏。这些问题,仿真系统是主要的解法。
先看这类系统能补哪几块。
第一块:拆装与标定。
智能网联汽车拆装与标定仿真系统,软件车辆与实车一致,提供教学、训练、考核三种模式。教学和训练模式有自动操作、操作提示,考核模式无提示并记录结果。这一块解决的是「传感器怎么装、装完怎么标」——在虚拟环境里,学生可以反复调节安装角度、反复做标定,错了重来,没有硬件损耗。
第二块:结构认知。
智能网联汽车结构认知仿真系统,同样支持「教、训、考」三模式,教包含结构认知及理论教学,训包含仿真训练和理论训练,考包含仿真考核和理论考核。它的一个特点是软件系统可实现与实车通过远程通讯连接并读取实车数据——这一点很实用,学生看到的不是通用模型,是自己实训室那台车的真实数据。
第三块:应用与功能。
智能网联汽车应用仿真系统的教学内容包含遥控驾驶、远程驾驶等,同样提供仿真教学、仿真训练、仿真考核三种模式。这一块主要解决「功能怎么用」的问题。
第四块:故障诊断。
智能网联汽车 ADAS 故障诊断维修仿真教学软件,构建基于智能网联汽车典型故障场景的虚拟检修平台,支持对融合感知系统、控制策略及硬件元件的多维度故障模拟与诊断。技术上采用模块化设计,支持故障注入、传感器标定、控制策略配置、数据解析及仿真测试的全流程闭环验证。
这一块是重点。ADAS 系统在实车上很少坏,坏了也很少让学生上手修;而在仿真里,教师可以注入任意故障,让学生顺着「感知数据异常—判断是哪个传感器—查标定还是查硬件—验证恢复」这条链路查下去。这种训练在实车上根本实现不了。
第五块:无人驾驶测试。
无人驾驶测试仿真实训教学平台,集成仿真技术、车辆动力学模型、传感器仿真、交通环境模拟等功能,提供高度逼真、可定制的无人驾驶测试环境,支持从基础理论研究到实际应用开发的全方位教学与实践。这一块适合做算法和二次开发方向的课程,学生可以在里面验证自己写的决策规划代码。
选型时有三个判断标准值得用。
一是车辆模型是否与实车一致。这一点直接决定仿真结果有没有参考价值。用通用车模做的仿真,学生调出来的参数搬到实车上对不上,训练就白做了。
二是三种模式是否齐备,特别是考核模式是否记录过程。这一点和虚拟仿真类软件的逻辑一致——能出报告,教师才能用它判分。
三是能不能和硬件联动。仿真系统如果只能独立运行,它就只是一门计算机课;能连到传感器实训台、线控底盘实训台上,仿真里调出来的参数直接驱动真设备,教学价值才完整。这一点在采购时要明确写进技术要求。
排课上建议这样设计:
仿真前置。学生先在仿真里完成传感器原理、标定流程和诊断思路的学习,再到硬件实训台做实操。这样实训台上的时间都花在动手上,而不是花在理解流程上。反过来排,实训台会大量消耗在讲解和等待中。
场地要求上,仿真系统按机房标准布置即可,但要和智能网联硬件实训区邻近,最好同一间实训室内分出「仿真区」和「实操区」,讲完立刻切换。终端数量按班级人数配,确保人手一机。
智能网联仿真系统用得好不好,看学生是不是先在里面错够了再上硬件。河北磁力波教育科技在邯郸配这类方案时,会把仿真区与传感器实训台、线控底盘台放在同一动线上,缩短从虚拟到实物的距离。
仿真补的不是设备缺口,是训练次数的缺口。河北磁力波教育科技配套智能网联仿真与实训设备多年,软件与硬件可整体配置,累计服务院校 300 余家,累计申请知识产权 110 项。
常见问题
实车做不了的实训怎么补?
智能网联汽车这门课有个尴尬:最该练的东西,恰恰在实车上练不了。极端工况不能造,传感器标定需要场地和参照物,多车冲突场景要凑车凑人,ADAS 故障诊断则要把系统调坏。这些问题,仿真系统是主要的解法。
发表回复